Построение маршрутов роботизированной тележки
Программа прокладывает путь тележки по карте комплекса, обходит препятствия с запасом на габариты и сама решает, в каком порядке объехать все точки.
Робот без маршрута — дорогая тележка
Если робот ездит по жёсткой схеме, он тратит время и заряд на лишние метры и встаёт перед первым же препятствием. Чем больше площадь и чем больше точек работы, тем дороже каждый холостой метр.
- Холостые пробеги между точками работы
- Остановки перед препятствиями в проездах
- Лишние развороты в узких проходах
Четыре шага от данных до решения
Программа работает внутри ModuFarm OS и использует общие с другими программами данные, навигацию и карту хозяйства.
- 1
Карта
Метрические координаты комплекса преобразуются в сетку, препятствия расширяются на радиус корпуса тележки.
- 2
Поиск пути
Алгоритм A* находит путь с учётом препятствий, стоимости движения по участкам и штрафа за повороты.
- 3
Порядок обхода
Для нескольких целевых точек определяется порядок, при котором суммарная стоимость маршрута минимальна.
- 4
Команды
Маршрут через путевые точки преобразуется в последовательность команд движения для тележки.
Что получает хозяйство
проверенный алгоритм поиска кратчайшего пути по карте
за каждый поворот начисляется штраф, маршрут получается плавным
препятствия расширяются на радиус корпуса: тележка не заденет
Экономический эффект зависит от культуры, площади и исходной технологии. Считаем его для вашего объекта после обследования и фиксируем в техническом задании.
Что входит
- 01Поиск пути A* с учётом препятствий
- 02Штраф за повороты и локальная стоимость движения
- 03Порядок обхода нескольких целевых точек
- 04Преобразование маршрута в команды движения
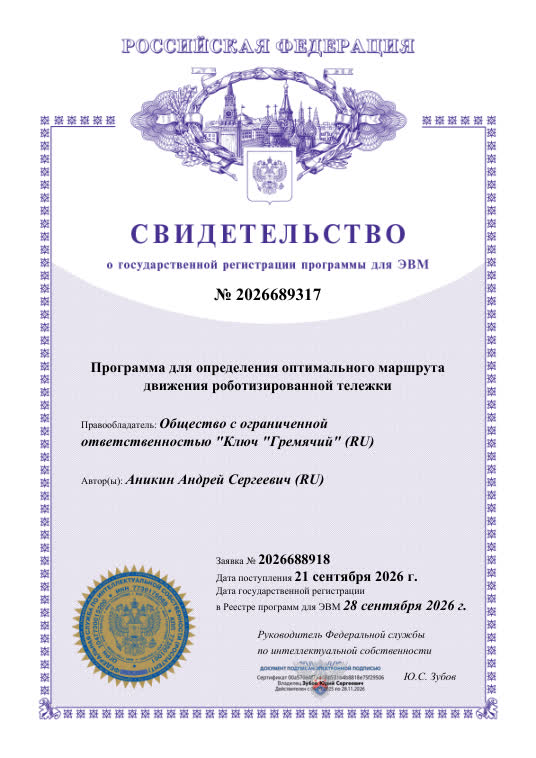
Свидетельство № 2026689317
Программа для определения оптимального маршрута движения роботизированной тележки
- Дата регистрации
- 28.09.2026
- Правообладатель
- ООО «Ключ «Гремячий»
Частые вопросы
Нужна ли карта комплекса?
Да. Маршрут строится по карте тепличного комплекса, её подготовка входит в проект.
Что если в проезде появилось препятствие?
Препятствие вносится в карту, и маршрут строится в обход с запасом на габариты тележки.
Можно ли задать несколько точек за один выезд?
Да. Программа сама определит порядок обхода с минимальной суммарной стоимостью.
- 01Болезни растенийЗамечает первые признаки болезни и расставляет растения по приоритету осмотра.
- 02ВредителиСчитает плотность вредителя и подсказывает, когда пора действовать.
- 03Состояние растенийСводит признаки в один индекс и выдаёт список агротехнических проверок.
- 04Почва и удобренияСчитает дефициты питания и находит отклонения кислотности, влажности и засолённости.
- 05ОбрезкаНаходит лишние побеги и составляет план обрезки с точками подхода инструмента.
- 06Дезинфекция срезовЗакрывает каждый срез дозой состава, рассчитанной по диаметру.
- 07ОпылениеВыбирает готовые цветки и опыляет каждый ровно один раз.
- 08Сбор урожаяВыбирает спелый плод, срезает плодоножку и подтверждает съём.
- 09МикроклиматСледит за четырьмя параметрами среды и управляет пятью системами теплицы.
Обсудим задачу «Маршруты» для вашего объекта
Опишите объект — вернёмся с предварительной конфигурацией ModuFarm OS и оценкой эффекта.
- Обследование объекта и подбор модулей — бесплатно
- Конфигурация под вашу культуру и тип посадок
- Проектная документация от члена СРО, ИСО 9001